Que fait concrètement un développeur embarqué firmware en 2026 ?
Claire Renard : La requête « métier développeur embarqué firmware 2026 » recouvre des réalités très différentes selon les entreprises. Que fait réellement ce professionnel au quotidien, depuis le matériel jusqu'au produit livré ?
Thomas Vergne : En 2026, le développeur embarqué firmware écrit et maintient le logiciel qui fait fonctionner un équipement physique : calculateur automobile, capteur industriel, dispositif médical, drone, terminal de paiement ou objet connecté. Son code s'exécute avec peu de mémoire, des contraintes de consommation et parfois des délais de réponse de quelques microsecondes. Il travaille donc très près du microcontrôleur, des registres matériels, des interruptions et des interfaces électroniques.
Une journée peut commencer par l'analyse d'une trame CAN erronée sur un banc automobile, se poursuivre par la correction d'un pilote SPI, puis finir par une revue de code C embarqué. Dans une équipe structurée, l'ingénieur firmware participe aussi à la définition des exigences, à l'architecture logicielle, aux tests unitaires et à la qualification sur cible. Le métier ne consiste pas seulement à « coder en C » : il faut comprendre pourquoi le circuit, le capteur ou le bus de communication réagit d'une certaine manière.
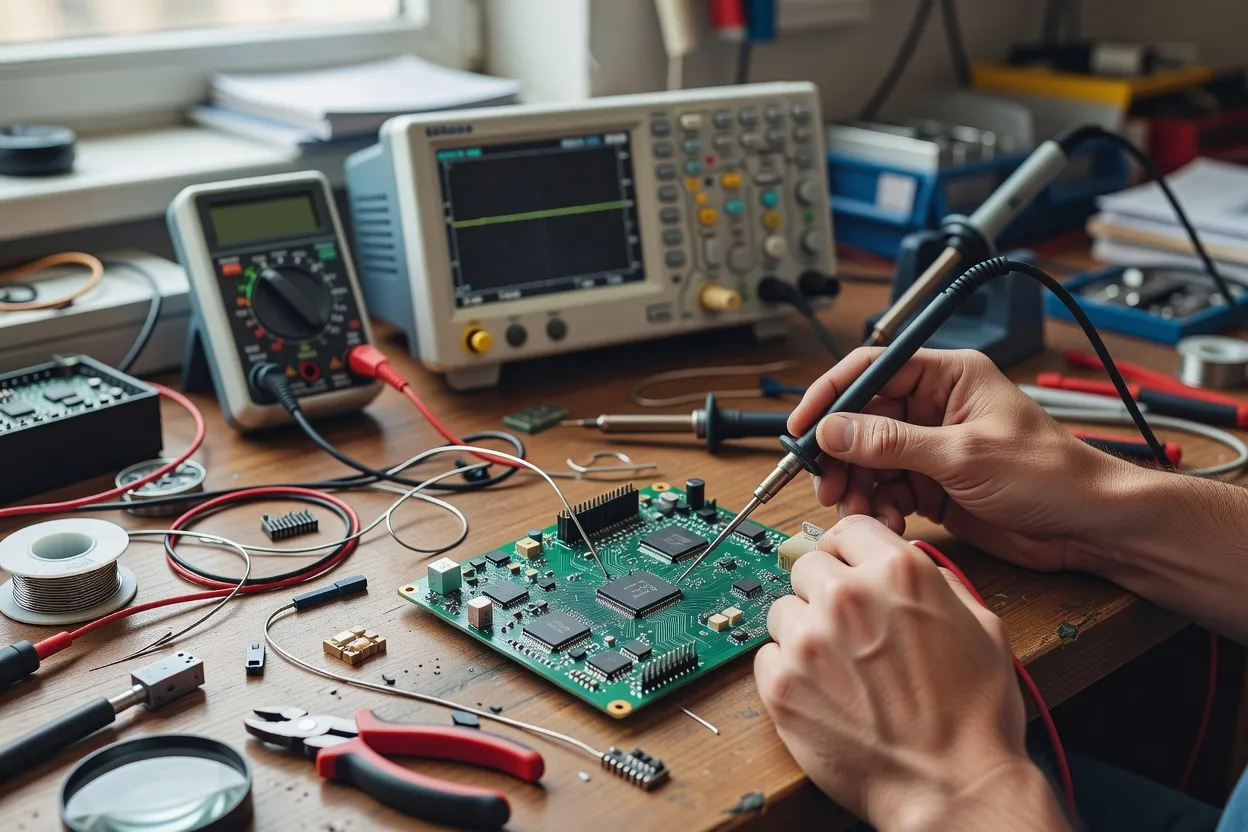
Le cycle de développement matériel impose une discipline particulière. Une carte prototype peut arriver tardivement, contenir une révision de composant imprévue ou révéler un défaut électrique qui ressemble à un bug logiciel. Le développeur doit isoler l'origine du problème avec un oscilloscope, un analyseur logique, une sonde JTAG ou SWD et les traces d'exécution. Cette proximité avec le laboratoire rend le poste très différent du développement web classique.
La demande reste réelle : Indeed recensait plus de 300 offres liées à la recherche « ingénieur développement firmware embarqué » au début d'octobre 2026. Les estimations de la filière française évoquent environ 40 000 à 50 000 ingénieurs concernés par les systèmes embarqués, selon le périmètre retenu. Pour situer les familles de technologies avant de se spécialiser, un panorama des langages de programmation aide à distinguer les usages du C, du Python et du Java.
Du registre matériel au RTOS : quelles sont les missions techniques ?
Claire Renard : Beaucoup de candidats imaginent qu'un firmware se limite à lire un capteur et envoyer une donnée. Quelles missions révèlent vraiment le niveau d'un ingénieur firmware sur un projet ?
Thomas Vergne : Le premier niveau consiste à initialiser le matériel : horloges, broches GPIO, convertisseurs analogique-numérique, mémoire Flash et périphériques de communication. On configure ensuite les pilotes pour UART, I²C, SPI, CAN, Ethernet ou Bluetooth Low Energy. Une erreur dans la fréquence d'horloge, la polarité d'un signal ou la taille d'un buffer peut suffire à rendre un produit instable.
Le deuxième niveau est celui du temps réel. Sur un microcontrôleur ARM Cortex-M, on doit décider ce qui sera traité dans une interruption, une tâche périodique ou une boucle principale. Un RTOS comme FreeRTOS, Zephyr, ThreadX, QNX ou VxWorks apporte des tâches, sémaphores, files de messages et temporisateurs. Le choix dépend des contraintes de certification, de mémoire et de latence ; il ne s'agit pas d'ajouter un système d'exploitation par réflexe.
Le troisième niveau porte sur l'intégration : mise à jour logicielle sécurisée, journalisation des défauts, mécanismes de reprise après panne, gestion de l'énergie et communication avec une application mobile ou une plateforme cloud. Dans l'IoT industriel, un firmware peut collecter des mesures vibratoires, appliquer un filtrage local puis transmettre des alertes via MQTT. Les équipes de maintenance exploitent ensuite ces données dans leurs outils métier, comme le montre ce guide de gestion des actifs linéaires sous IBM Maximo.
Pourquoi le C embarqué domine-t-il encore, face à Rust et C++ ?
Claire Renard : Le C reste associé aux systèmes embarqués, mais Rust embarqué progresse et C++ demeure présent dans certains calculateurs. Comment choisir le bon langage sans suivre un effet de mode ?
Thomas Vergne : Le C embarqué reste la langue commune du firmware parce qu'il permet de contrôler précisément la mémoire, les accès registres, les pointeurs et le coût d'exécution. Il existe des compilateurs, bibliothèques matérielles et outils de débogage pour presque toutes les familles de microcontrôleurs : STM32, NXP, ESP32, RISC-V ou ARM Cortex-M. Il est également très présent dans les bases de code historiques de l'automobile, de l'aéronautique et de l'industrie.
Cette liberté a un prix : dépassement de tampon, pointeur invalide, concurrence mal gérée ou allocation dynamique non maîtrisée peuvent produire des défauts rares et coûteux. La norme MISRA C encadre alors des pratiques de programmation pour réduire les comportements risqués. Dans les environnements critiques, le code est relu, analysé statiquement, testé sur cible et tracé jusqu'aux exigences. Un bon développeur firmware sait expliquer pourquoi une règle est appliquée ou justifier précisément une dérogation.
Rust embarqué attire les équipes qui veulent réduire les erreurs mémoire dès la compilation. Ses garanties sont intéressantes pour de nouveaux produits, mais l'écosystème, les compétences disponibles et les bibliothèques certifiables restent moins répandus que ceux du C et du C++. C++ est davantage choisi pour Linux embarqué, les interfaces complexes ou certains logiciels automobiles. Pour apprendre efficacement, il vaut mieux choisir son premier langage de programmation selon un objectif concret, puis renforcer le C avant de viser la spécialisation firmware.
Comment se déroule le débogage d'un système embarqué ?
Claire Renard : Le débogage est souvent présenté comme la compétence qui sépare un codeur d'un ingénieur firmware autonome. Quels outils et quels raisonnements utilisez-vous lorsqu'un équipement ne se comporte pas comme prévu ?
Thomas Vergne : Je commence par rendre le défaut reproductible. Est-ce qu'il survient au démarrage, après plusieurs heures, à une température donnée ou seulement quand un autre équipement est raccordé ? Sans scénario précis, on modifie du code au hasard. Je vérifie ensuite les symptômes : reset processeur, timeout, trame corrompue, consommation anormale, dépassement de délai ou valeur capteur incohérente.
Le débogage JTAG ou SWD permet de placer des points d'arrêt, examiner la pile, les registres et la mémoire. Mais il peut modifier le comportement d'un système temps réel : arrêter le processeur masque parfois le bug. On complète donc avec des traces horodatées, GDB, des compteurs internes et des sondes matérielles. L'oscilloscope montre la forme et le timing d'un signal ; l'analyseur logique permet de décoder un échange I²C, SPI ou UART sur plusieurs lignes.
Un cas classique concerne une interruption qui arrive plus vite que prévu. Si un buffer circulaire est mal protégé, une tâche RTOS lit des données déjà écrasées. La correction ne se limite pas à ajouter un délai : il faut comprendre la priorité des interruptions, la section critique, la taille des buffers et le débit réel du bus. Cette démarche factuelle est aussi ce qui rend le métier transférable d'un secteur à l'autre.
Quels secteurs recrutent des ingénieurs firmware et pour quels projets ?
Claire Renard : Automobile, aéronautique, médical ou industrie : les intitulés de poste se ressemblent, mais les contraintes changent beaucoup. Où sont les besoins et que faut-il anticiper avant de choisir un secteur ?
Thomas Vergne : L'automobile recrute pour les calculateurs de puissance, l'aide à la conduite, les batteries, les systèmes de freinage et les architectures électroniques centralisées. Les protocoles CAN, LIN, Ethernet automobile et les exigences de sûreté y sont fréquents. Dans ce domaine, ISO 26262 structure la conception des fonctions liées à la sécurité fonctionnelle, avec un niveau de documentation bien supérieur à celui d'un objet connecté grand public.
L'aéronautique et la défense demandent une grande rigueur de configuration, de test et de traçabilité. Pour certains logiciels embarqués aéronautiques, la norme DO-178C encadre les objectifs d'assurance. Le médical, lui, combine fiabilité, maîtrise des risques et contraintes réglementaires. Les salaires y progressent avec la capacité à intervenir sur des systèmes critiques, pas uniquement avec le nombre d'années d'expérience.
L'IoT industriel, l'énergie, le ferroviaire et les équipements de laboratoire offrent aussi de nombreuses missions : passerelles connectées, maintenance prédictive, contrôle moteur, compteurs intelligents ou capteurs autonomes. C'est un domaine où la cybersécurité devient concrète : un firmware exposé par Bluetooth, Ethernet ou une mise à jour distante doit vérifier l'authenticité des images logicielles. Les candidats attirés par cet aspect peuvent explorer les métiers de la cybersécurité 2026.
| Secteur | Contraintes fréquentes | Compétences valorisées |
|---|---|---|
| Automobile | Temps réel, sûreté, CAN, ISO 26262 | C, AUTOSAR, tests, diagnostic |
| Aéronautique | Traçabilité, certification, robustesse | C, DO-178C, vérification, documentation |
| IoT industriel | Connectivité, énergie, déploiement terrain | RTOS, MQTT, BLE, sécurité |
| Médical | Fiabilité, gestion des risques, validation | Tests, analyse de risques, qualité logicielle |
Quelles compétences faut-il maîtriser pour être recruté ?
Claire Renard : Les offres listent souvent C, Linux, Git, électronique et protocoles de communication. Quelles compétences font réellement la différence lors d'un entretien ou d'une période d'essai ?
Thomas Vergne : Je regarde d'abord la capacité à lire un problème technique. Un candidat junior n'a pas besoin de connaître chaque microcontrôleur, mais il doit expliquer une pile d'appels, manipuler un pointeur sans approximation, différencier mémoire Flash, RAM et pile, puis proposer une méthode de test. Savoir écrire un pilote simple pour un capteur est plus parlant qu'une longue liste de mots-clés sur un CV.
Le socle comprend le C, Git, un environnement de compilation croisée, les bases de l'électronique numérique et les protocoles UART, SPI et I²C. Selon les postes, Linux embarqué, Yocto, Buildroot, bootloader, device tree et drivers deviennent centraux. L'usage d'une intégration continue est désormais courant : compilation automatique, analyse statique, tests unitaires et génération d'artefacts limitent les régressions entre deux livraisons.
La documentation compte autant que le code. Une consigne d'interface claire, un schéma d'état, une note de version ou un protocole de reproduction de bug font gagner du temps à toute l'équipe. Pour découvrir un RTOS largement employé dans l'industrie et ses mécanismes de tâches et de files, la documentation officielle de FreeRTOS fournit une base technique utile.
Quels salaires et quelles évolutions de carrière en France ?
Claire Renard : La rémunération est un facteur de décision, notamment pour les personnes qui hésitent entre logiciel embarqué, web et data. Quelles fourchettes peut-on envisager en France en 2026 ?
Thomas Vergne : Pour un développeur embarqué débutant, la fourchette observée se situe généralement entre 36 000 et 50 000 euros bruts annuels, selon la région, le secteur et la rareté des compétences. Entre trois et cinq ans d'expérience, un profil confirmé se place plutôt entre 48 000 et 68 000 euros. Les postes seniors, souvent associés à l'architecture, à la sûreté ou à l'encadrement, peuvent atteindre 62 000 à 92 000 euros.
Les experts en systèmes critiques, ISO 26262, certification aéronautique, cybersécurité embarquée ou architecture temps réel peuvent dépasser 80 000 à 100 000 euros bruts annuels. Une offre firmware IoT exigeant au moins six ans d'expérience affichait ainsi 65 000 à 70 000 euros fixes, auxquels s'ajoutait une part variable. En freelance, les profils expérimentés se situent souvent entre 600 et 900 euros de TJM, avec de fortes différences selon la mission.
La progression ne passe pas forcément par le management. On peut évoluer vers l'expertise bas niveau, l'architecture système, la validation, la cybersécurité produit ou le pilotage technique. Comparer ces montants avec une grille des salaires développeur 2026 permet de mieux comprendre l'effet des contraintes sectorielles et de la spécialisation sur la rémunération.
Comment entrer dans le métier et que retenir pour 2026 ?
Claire Renard : Un étudiant, un développeur logiciel ou une personne en reconversion n'aborde pas ce métier avec les mêmes acquis. Quels parcours sont crédibles, et quels sont les trois repères à garder pour construire un projet solide ?
Thomas Vergne : La voie la plus directe passe par une formation en informatique, électronique, automatique ou systèmes embarqués, suivie d'un stage sur du code proche du matériel. Mais un portfolio concret peut compenser une partie du manque d'expérience : carte STM32 ou ESP32, lecture d'un capteur, communication série, petit RTOS, tests et documentation. L'objectif n'est pas de fabriquer un gadget, mais de montrer une démarche d'ingénierie reproductible.
Pour une reconversion, il faut accepter une montée en compétence progressive. Commencez par le C, les bases de l'architecture processeur, l'électronique pratique et Git, puis construisez un projet mesurable. Lisez une datasheet, utilisez un débogueur et documentez les choix. Le parcours de reconversion développeur après 30-40 ans donne des repères utiles pour organiser cette transition sans sous-estimer le temps nécessaire.
Mes trois choses à retenir sont simples. Premièrement, le firmware est un métier de diagnostic : comprendre le matériel vaut autant que produire du code. Deuxièmement, le C embarqué et les RTOS restent le socle, tandis que Rust et l'IA complètent progressivement les pratiques sans supprimer l'exigence de validation. Troisièmement, les secteurs critiques et industriels recrutent des profils capables de prouver leur rigueur par des tests, des traces et une documentation précise.
Questions rapides : les idées reçues
Claire Renard : Avant de conclure ce tour d'horizon, clarifions quelques affirmations souvent entendues par les candidats. Elles peuvent orienter à tort un choix de formation ou de carrière.
Thomas Vergne : « Il faut être ingénieur électronique pour faire du firmware. » Nuance. Comprendre les bases de l'électronique est nécessaire, mais un très bon développeur logiciel peut acquérir cette culture par la pratique, les schémas et les essais sur carte.
Thomas Vergne : « Rust remplace déjà le C. » Faux. Rust embarqué progresse pour la sûreté mémoire, mais le C et le C++ dominent encore les bases installées, les SDK constructeurs et de nombreux environnements certifiés.
Thomas Vergne : « Un RTOS est obligatoire. » Faux. Une boucle principale bien conçue suffit sur certains produits simples. Un RTOS devient pertinent quand les tâches, délais et communications exigent une organisation plus robuste.
Thomas Vergne : « L'IA va automatiser le métier. » Nuance. Elle peut accélérer la rédaction de tests, l'analyse de logs ou la recherche dans une documentation, mais elle ne remplace ni une mesure à l'oscilloscope ni la responsabilité de valider un logiciel sur matériel réel.
Thomas Vergne : « Le débogage est une perte de temps. » Faux. Dans un système embarqué, le diagnostic représente une part normale du travail. Une méthode rigoureuse évite surtout de livrer un défaut difficile à reproduire chez le client.